Automation
Robotics & Automation
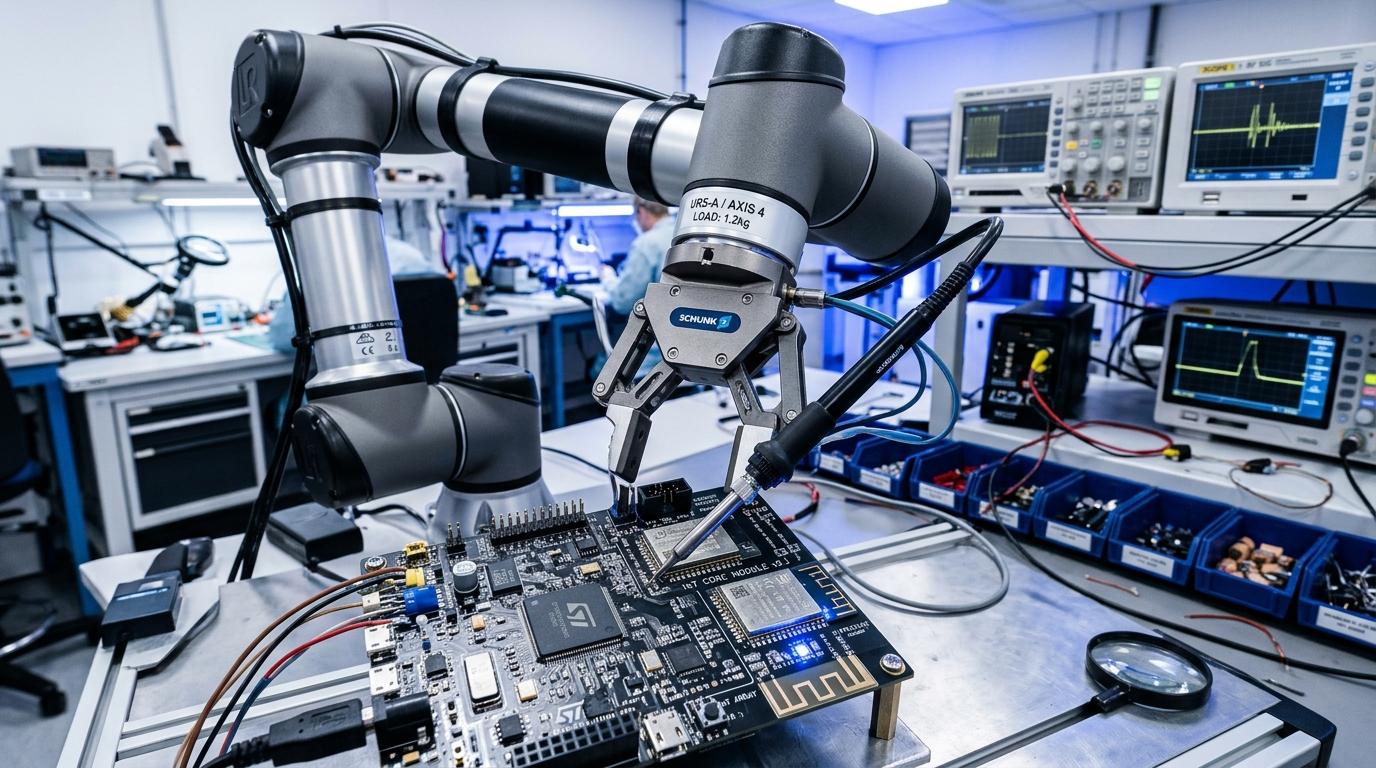
Kinematics, actuator control, robotic arm trajectory planning, servo motor calibration, and closed-loop feedback systems.
- Duration
- To be announced
- Signature lab
- Robotic Arm Motion Lab
Key topics
- Forward and inverse kinematics for multi-axis manipulators
- Stepper, servo and BLDC motor drivers & PWM pulse control
- PID closed-loop tuning for position and velocity tracking
- Robot Operating System (ROS 2) node communication basics